


PR
2021.09.13

カテゴリ: 画像処理
ついに最終章?になります。
始めにお断りします。
あまりうまくいっていません。
でも、書きます。
まず、RaspberryPiにOpenCvをインストールする必要があります。
いろんなところでインストール方法が紹介されていますが、おっさんは最終的に、 ココ を参考にしてインストールしました。
OpenCvのインストールが完了したら、前回のコードに以下のように追記します。
始めにお断りします。
あまりうまくいっていません。
でも、書きます。
まず、RaspberryPiにOpenCvをインストールする必要があります。
いろんなところでインストール方法が紹介されていますが、おっさんは最終的に、 ココ を参考にしてインストールしました。
OpenCvのインストールが完了したら、前回のコードに以下のように追記します。
import RPi.GPIO as GPIO
import cv2
import numpy as np
import picamera
from time import sleep
LED1_GPIO = 21
LED2_GPIO = 27
LED3_GPIO = 4
TACT_GPIO = 17
GPIO.setmode(GPIO.BCM)
GPIO.setup(LED1_GPIO, GPIO.OUT)
GPIO.setup(LED2_GPIO, GPIO.OUT)
GPIO.setup(LED3_GPIO, GPIO.OUT)
GPIO.setup(TACT_GPIO, GPIO.IN)
try:
while True:
if GPIO.input(TACT_GPIO) == GPIO.HIGH:
GPIO.output(LED3_GPIO, GPIO.LOW)
sleep(0.01)
break
else:
GPIO.output(LED3_GPIO, GPIO.HIGH)
GPIO.output(LED1_GPIO, GPIO.LOW)
GPIO.output(LED2_GPIO, GPIO.LOW)
with picamera.PiCamera() as camera:
camera.resolution=(640,480)
camera.capture("area.jpg")
aruco=cv2.aruco
p_dict=aruco.getPredefinedDictionary(aruco.DICT_4X4_50)
img = cv2.imread('area.jpg')
corners, ids, rejectedImgPoints = aruco.detectMarkers(img, p_dict)
img_marked = aruco.drawDetectedMarkers(img.copy(), corners, ids)
img_marked_rgb=cv2.cvtColor(img_marked,cv2.COLOR_BGR2RGB)
corners2 = [np.empty((1,4,2))]*4
for i,c in zip(ids.ravel(), corners):
corners2[i] = c.copy()
m = np.empty((4,2))
m[0] = corners2[0][0][2]
m[1] = corners2[1][0][3]
m[2] = corners2[2][0][0]
m[3] = corners2[3][0][1]
marker_coordinates = np.float32(m)
np.float32(m)
h1=((corners2[0][0][2][0]-corners2[3][0][1][0])**2+(corners2[0][0][2][1]-corners2[3][0][1][1])**2)**0.5
h2=((corners2[2][0][0][0]-corners2[1][0][3][0])**2+(corners2[2][0][0][1]-corners2[1][0][3][1])**2)**0.5
hhh=(h1+h2)/2
w1=((corners2[0][0][2][0]-corners2[1][0][3][0])**2+(corners2[0][0][2][1]-corners2[1][0][3][1])**2)**0.5
w2=((corners2[2][0][0][0]-corners2[3][0][1][0])**2+(corners2[2][0][0][1]-corners2[3][0][1][1])**2)**0.5
www=(w1+w2)/2
width, height = (int(www),int(hhh))
true_coordinates = np.float32([[0,0],[width,0],[width,height],[0,height]])
trans_mat = cv2.getPerspectiveTransform(marker_coordinates,true_coordinates)
img_trans = cv2.warpPerspective(img,trans_mat,(width, height))
img_trans_rgb=cv2.cvtColor(img_trans,cv2.COLOR_BGR2RGB)
img_trans_gray=cv2.cvtColor(img_trans,cv2.COLOR_BGR2GRAY)
img_trans_gray_rgb=cv2.cvtColor(img_trans_gray,cv2.COLOR_GRAY2RGB)
_,p_binary=cv2.threshold(img_trans_gray,70,255,cv2.THRESH_BINARY)
p_binary_rgb=cv2.cvtColor(p_binary,cv2.COLOR_GRAY2RGB)
p_binary=cv2.bitwise_not(p_binary)
p_contours,_=cv2.findContours(p_binary,cv2.RETR_EXTERNAL,cv2.CHAIN_APPROX_SIMPLE)
p_and_contours=np.copy(img_trans)
min_p_area=60
large_contours=[cnt for cnt in p_contours if cv2.contourArea(cnt)>min_p_area]
draw_p=cv2.drawContours(p_and_contours,large_contours,-1,(0,255,0))
sarea=0
for i, cnts in enumerate(large_contours):
area = cv2.contourArea(cnts)
sarea=sarea+area
pm_area=sarea*(4.4*7)/(www*hhh)
if pm_area >=20:
GPIO.output(LED1_GPIO, GPIO.HIGH)
GPIO.output(LED2_GPIO, GPIO.LOW)
sleep(1)
else:
GPIO.output(LED1_GPIO, GPIO.LOW)
GPIO.output(LED2_GPIO, GPIO.HIGH)
sleep(1)
except KeyboardInterrupt:
pass
finally:
GPIO.cleanup()
内容としては、物体の面積を計測し、20cm以上なら赤のLEDを光らせ、それ以下ならば緑のLEDが光るようにしています。
点灯時間はとりあえず1秒にしてそれをボタンを押すまで繰り返すようにしています。
実際に、Thonnyを開き実行してみました。
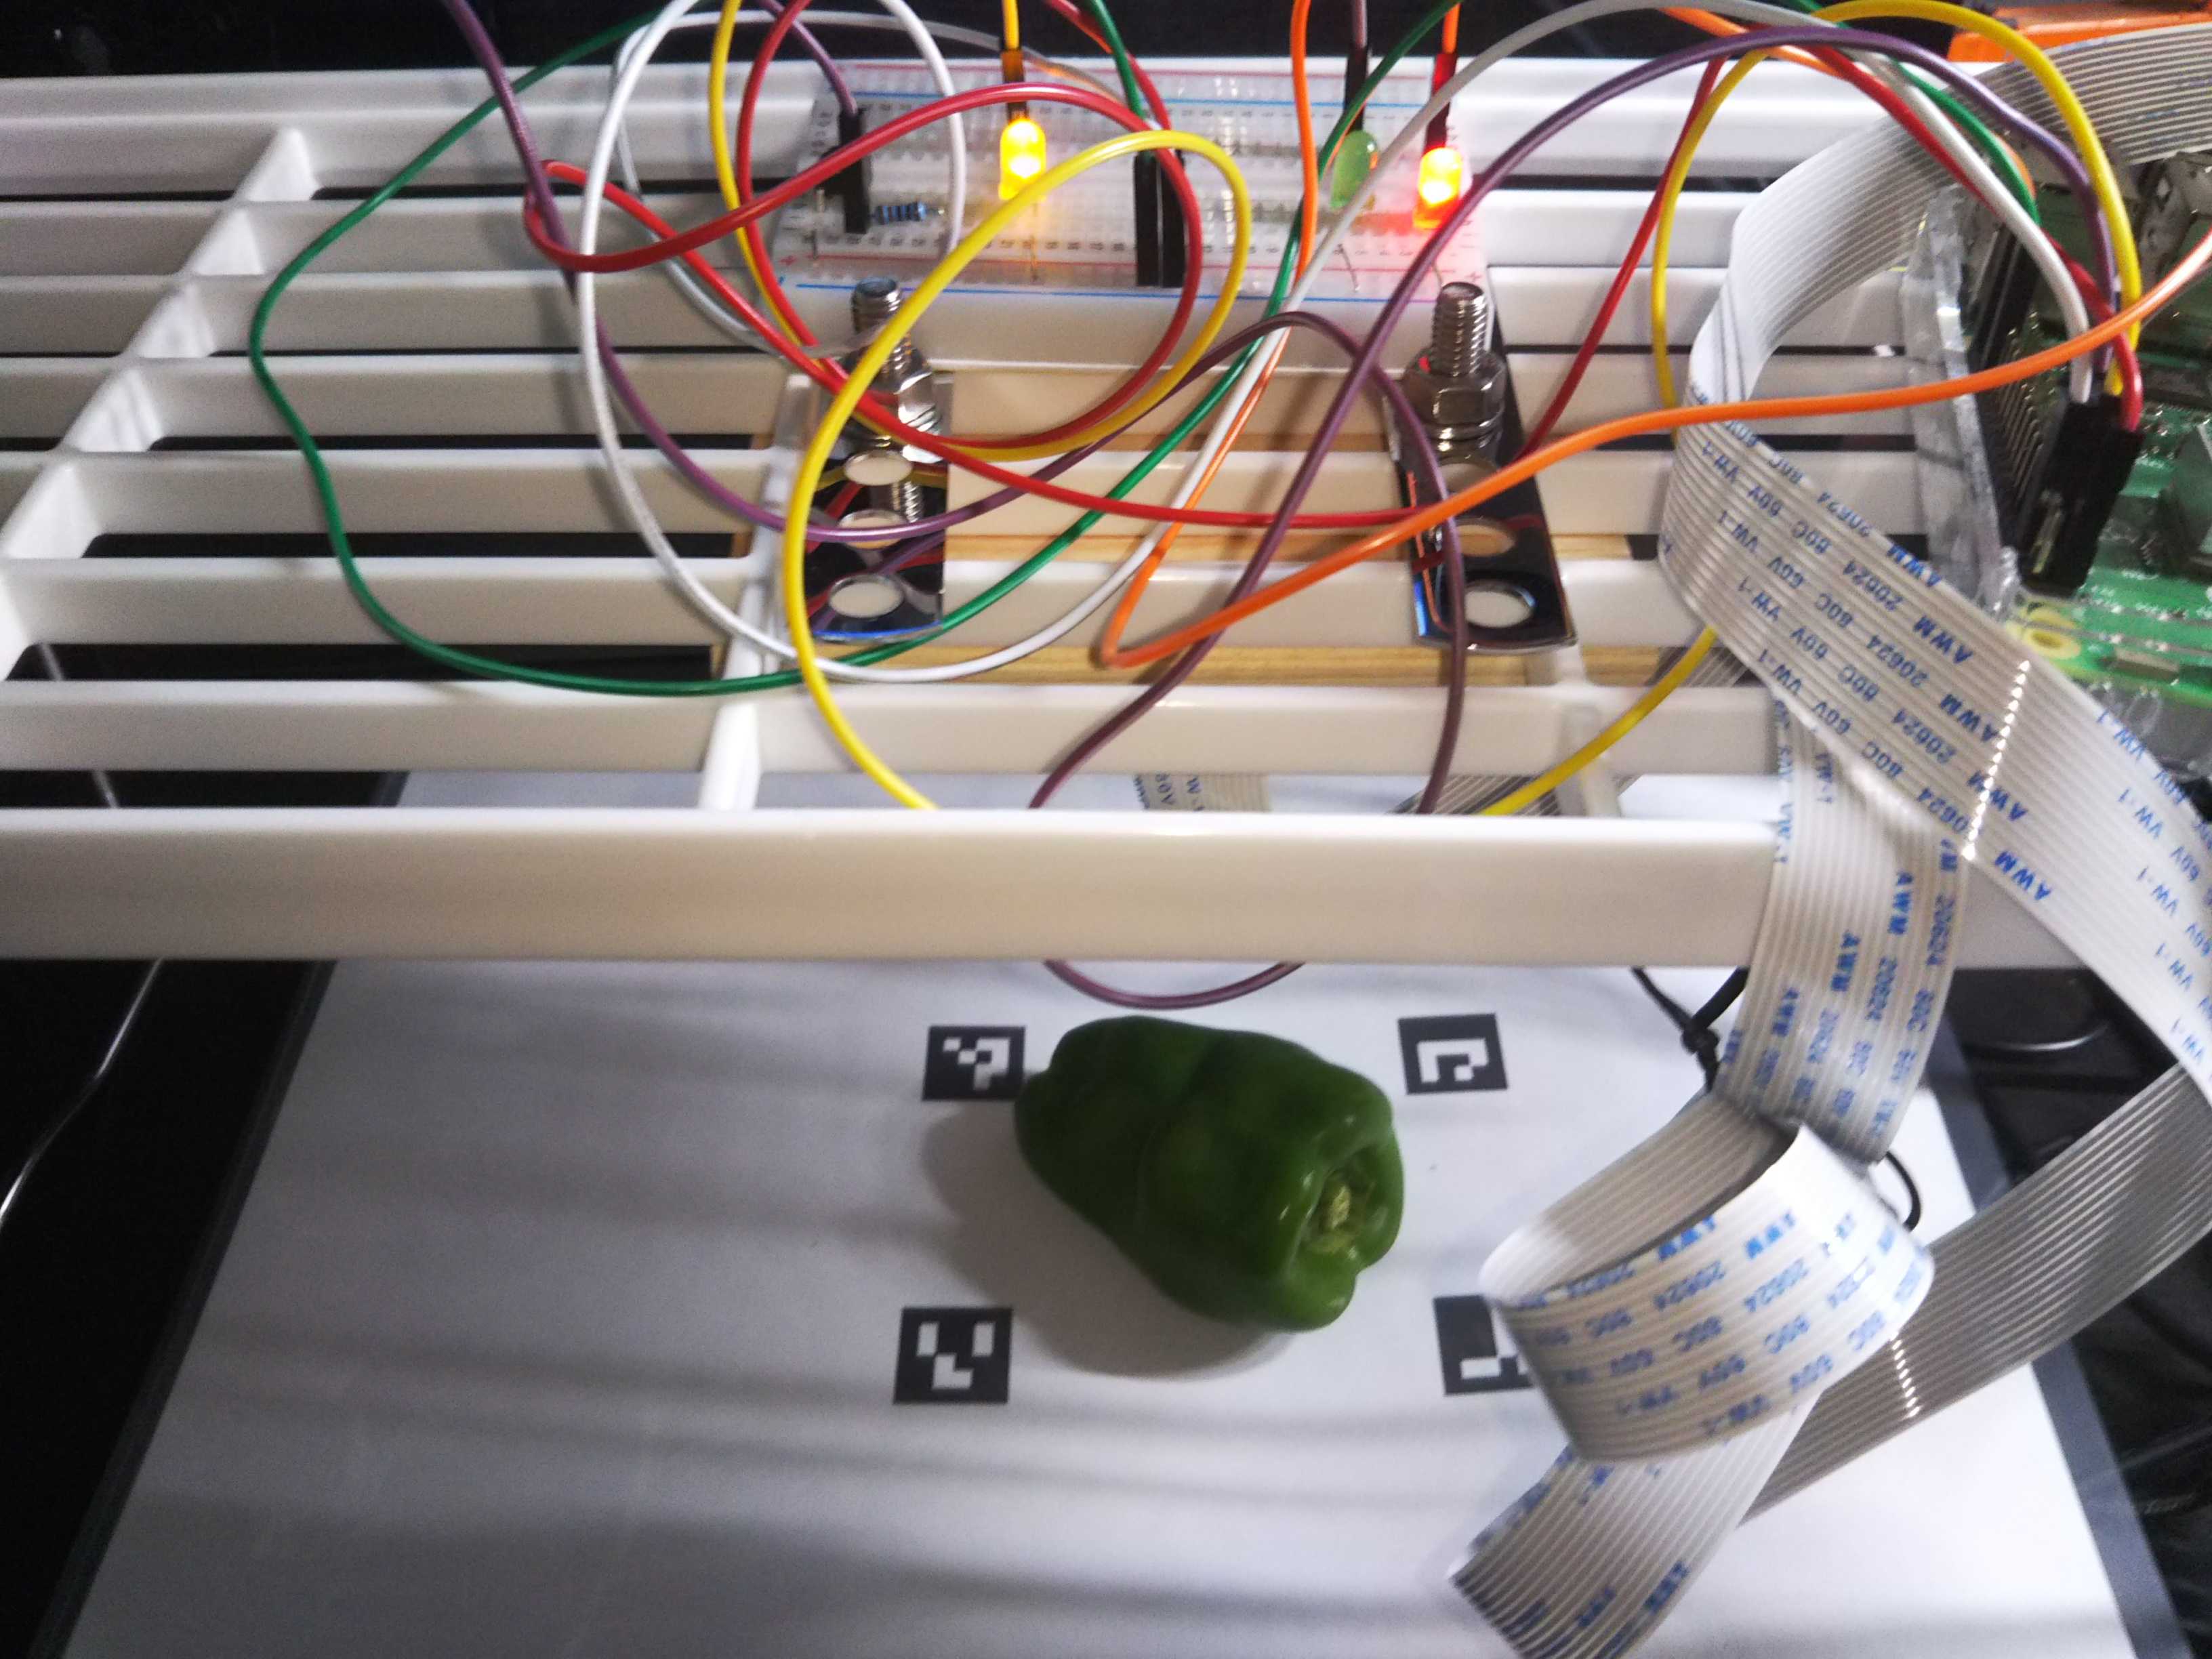
大きなピーマンを載せたら赤のLEDが光りました。
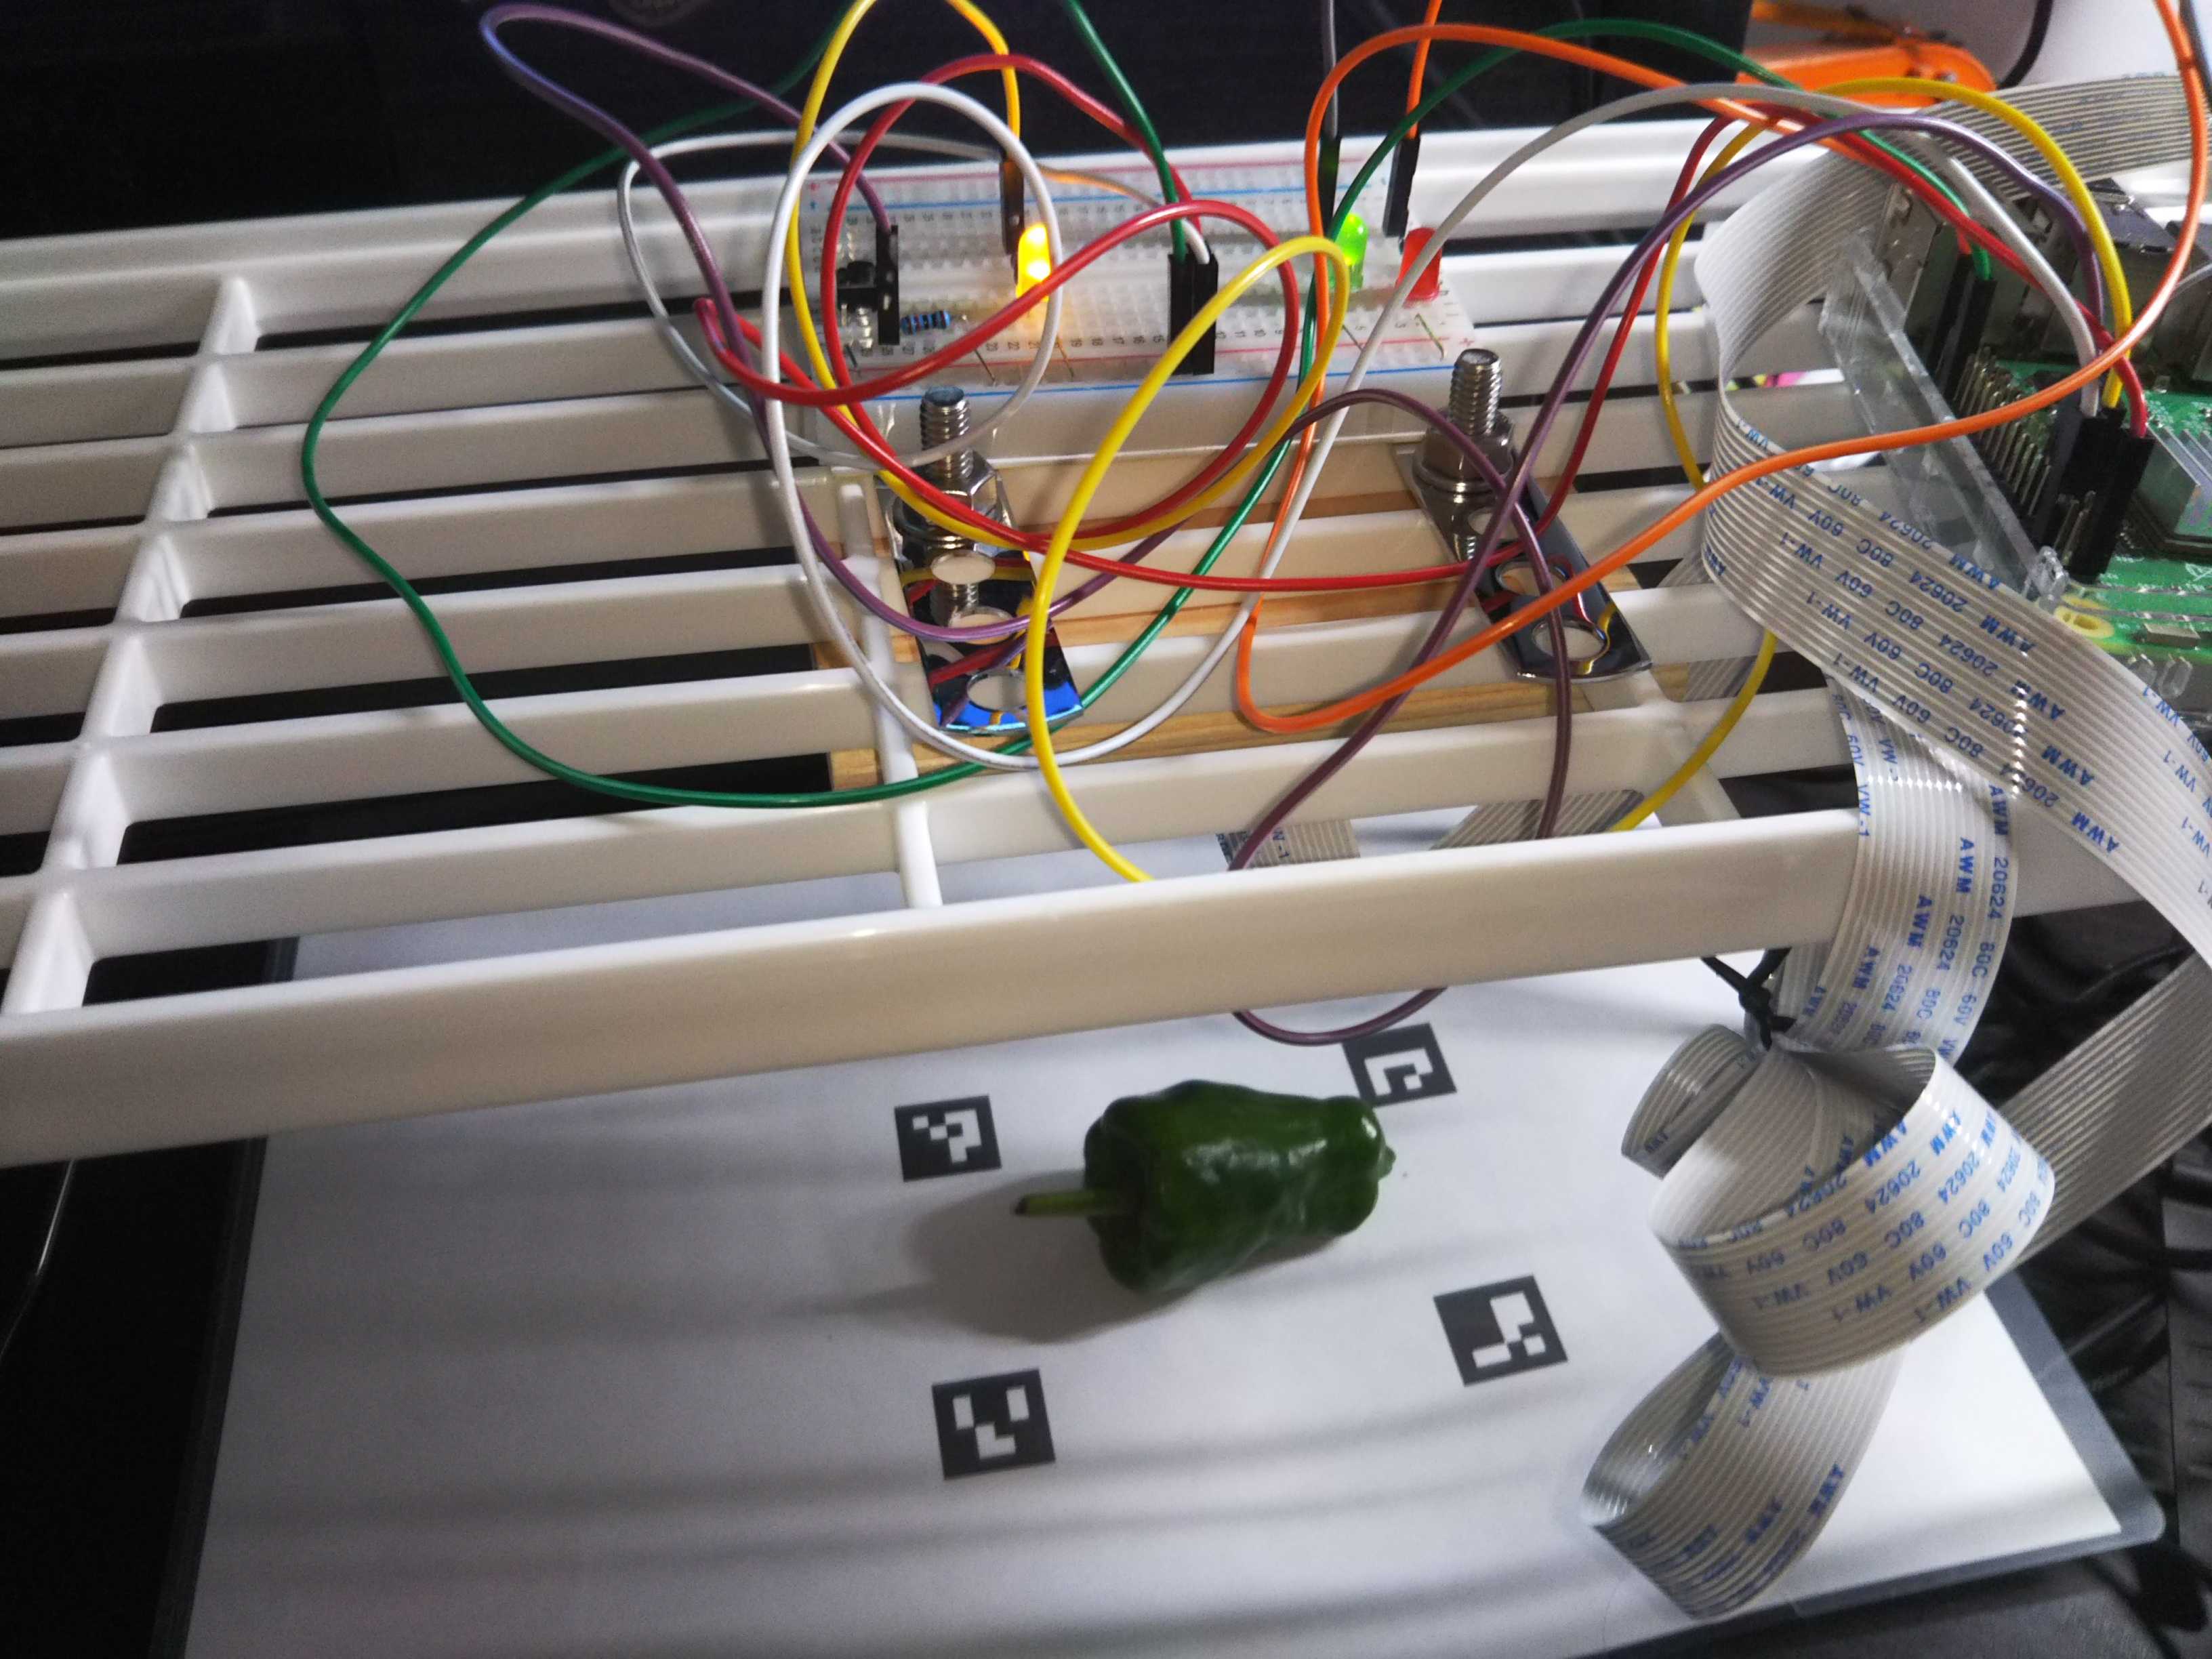
小さなピーマンを載せたら緑のLEDが光りました。(見えづらくてすみません。)
うまく判断しているのですが、ここで四隅のマークがない、もしくは隠れるとエラーになります。
また、RaspberryPi起動時に自動実行するとこれもうまく動作しませんでした。
う~ん。もう少しなんだが・・・・・
内容としては、物体の面積を計測し、20cm以上なら赤のLEDを光らせ、それ以下ならば緑のLEDが光るようにしています。
点灯時間はとりあえず1秒にしてそれをボタンを押すまで繰り返すようにしています。
実際に、Thonnyを開き実行してみました。
大きなピーマンを載せたら赤のLEDが光りました。
小さなピーマンを載せたら緑のLEDが光りました。(見えづらくてすみません。)
うまく判断しているのですが、ここで四隅のマークがない、もしくは隠れるとエラーになります。
また、RaspberryPi起動時に自動実行するとこれもうまく動作しませんでした。
う~ん。もう少しなんだが・・・・・
お気に入りの記事を「いいね!」で応援しよう

[画像処理] カテゴリの最新記事
-
面積を計測してLEDを光らせたい(その2) 2021.09.11
-
スイッチの設置 2021.09.04
-
ラズパイカメラの接続 2021.08.29


【毎日開催】
15記事にいいね!で1ポイント


© Rakuten Group, Inc.
