mahorobaのミリタリー&模型の部屋

mahorobaのミリタリー&模型の部屋

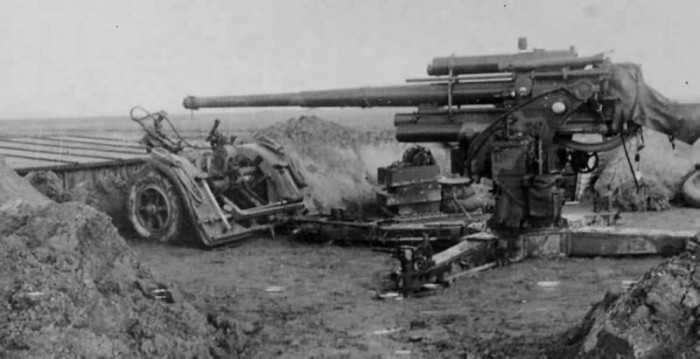
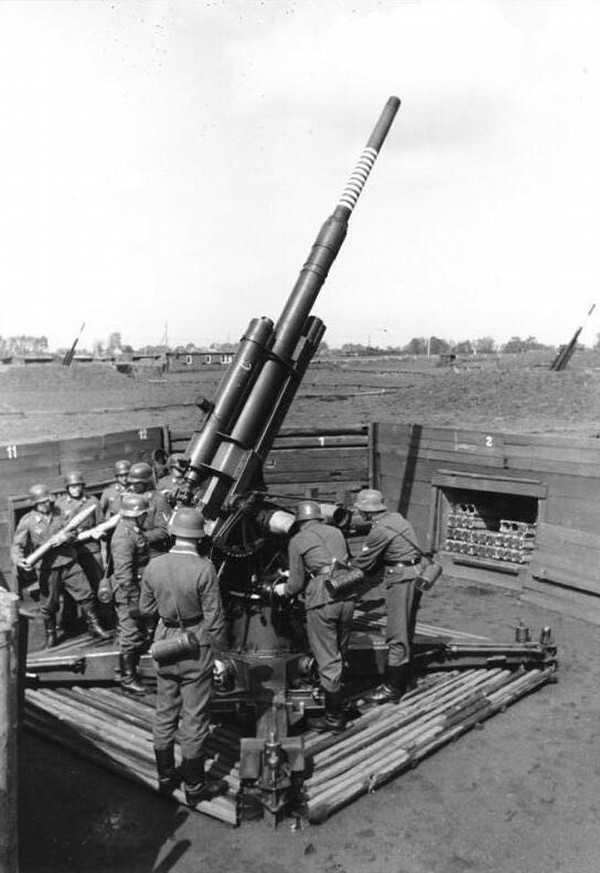
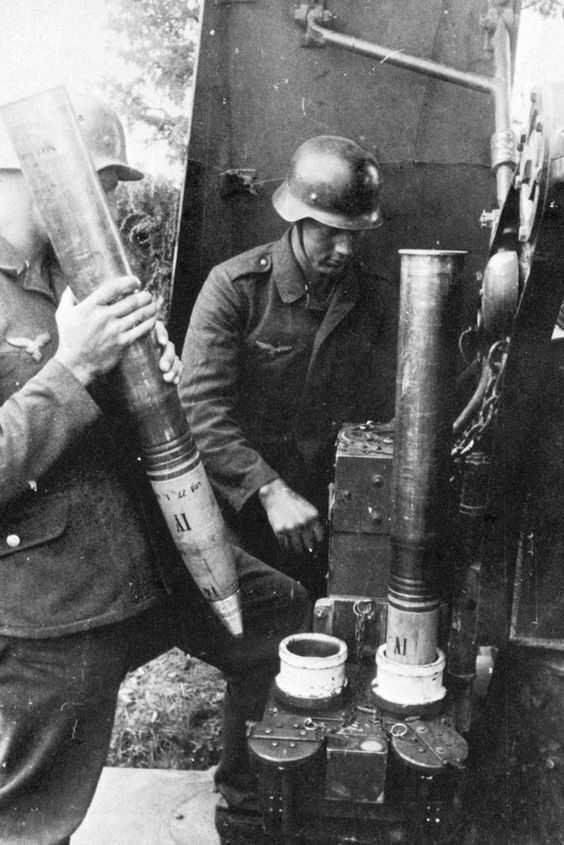
★88ミリ高射砲・コマンドゲレーテ FLAK18/36/37

88ミリ高射砲 FLAK18/36/37


  • 88_mm_Flak_36_near_El_Aqqaqir_1942.jpg


  • Bundesarchiv_Bild_101I-724-0135-16,_Flak-Stellung_in_Russland.jpg


  • c.jpg


  • weapon_88cmflak18_16.jpg


  • 22.jpg


  • 23.jpg


  • 24.jpg


  • 25.jpg


  • 26.jpg


  • 21.jpg


  • 31.jpg


sdkfz888.jpg

Pzvor15.jpg

postazioneflakweb27nh.jpg

nem_88mm_flak18.jpg

nem_88mmFlak41.jpg

image34.jpg

germ88.gif

ger88mm_2.jpg

flk882wk.jpg

Flak_88_vliegveld_Twenthe.jpg

flak88s.jpg

flak88night9ae.jpg

flak888se.jpg

flak8822jf.jpg

flak3839.jpg

FLAK36-Firing-in-Russia.jpg

Finestone 88mm.jpg

faba79ad.jpg

faba798c.jpg

faba7988.jpg

faba7983.jpg

faba69ab.jpg

Destroyed 88.jpg

Bul-88mmflak.JPG

88_3.jpeg

88mm8.jpg

88mm5.jpg

88mm4.jpg

88mm22.jpg

88mm2.jpg

88mm10.jpg

88mm.jpg

88mm-FLAK.jpg

88mm flak.jpg

88aleman048ab.jpg

88.jpg

88-3.gif

23_20 kopie.jpg

88mm6.jpg

fabca8c3.jpg

flak-mur.jpg

flak1854lt.jpg

vfw88mm.jpg


U28P27T1D285276F3DT20050502144309.jpg

U28P27T1D285276F26DT20050502144309.jpg

tc2n88mm.gif

88mm_flak.jpg

439.jpg

Jerry88mm.jpg

Infantry_moving_up_past_a_knocked-out_German_88mm_gun.jpg

88mm3.jpg

8,8cm Flak18 L56 auf Zugkraftwagen 12t (1).jpg

Gepanzerte Zugkraftwagen 8t (Sd_Kfz_ 7).jpg

Sd_Kfz_8.jpg

WWII2_404.jpg

119.jpg.JPE

img20090819064012132.jpg

02_836.jpg

1_8_8cm_flak_18_selbstfahrlafette_auf_zugkraftwagen_12t_.jpg

1254743667_ppplot.jpg


1254743673_ppplot_1.jpg


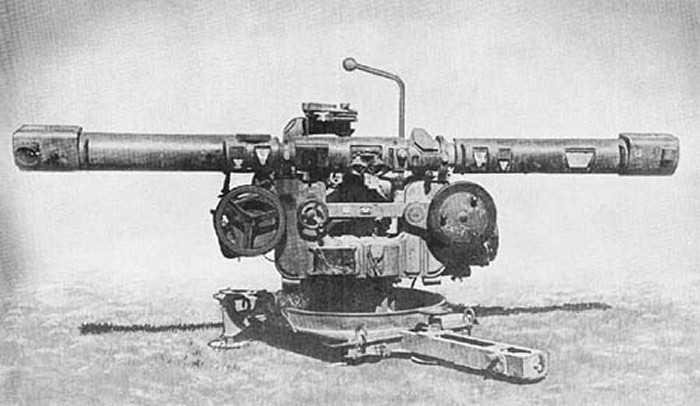
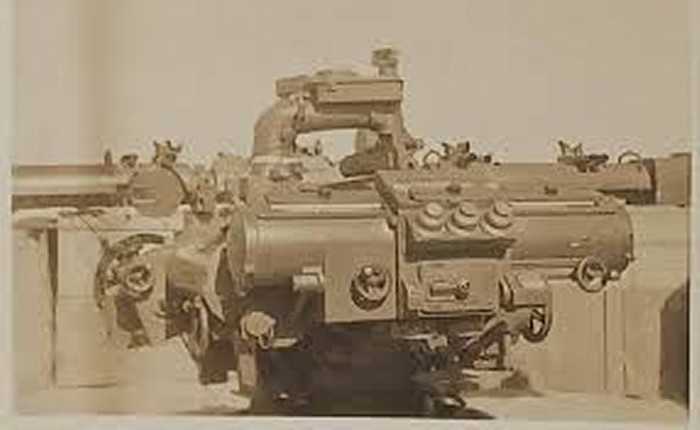
コマンドゲレーテ  Kommandogerät

測距儀とアナログコンピューターを組み合わせた対空用射撃指揮装置


コマンドゲレーテについて

アナログコンピューターとは(歯車とカムによる微積分)。
現代のコンピューターは電気信号(0と1)で計算を行うが、コマンドゲレーテは「歯車の回転数」や「立体カムの形状」を数値の代わりとして物理的に計算を行う機械式の計算機。

例えば、「目標の速度」を割り出すには、距離や角度の変化率(微分)を計算する必要がある。
コマンドゲレーテの内部には「積分器(ディスク・アンド・ローラーなど)」と呼ばれる摩擦円盤と車輪を組み合わせたような機構が無数に組み込まれていた。
操作手が目標を追ってハンドルを回すと、その「回すスピード」が内部の歯車に伝わり、それがそのまま「敵機の飛行速度」として物理的に表示・計算される仕組みになっていた。

5人の操作手による「人間と機械の融合」
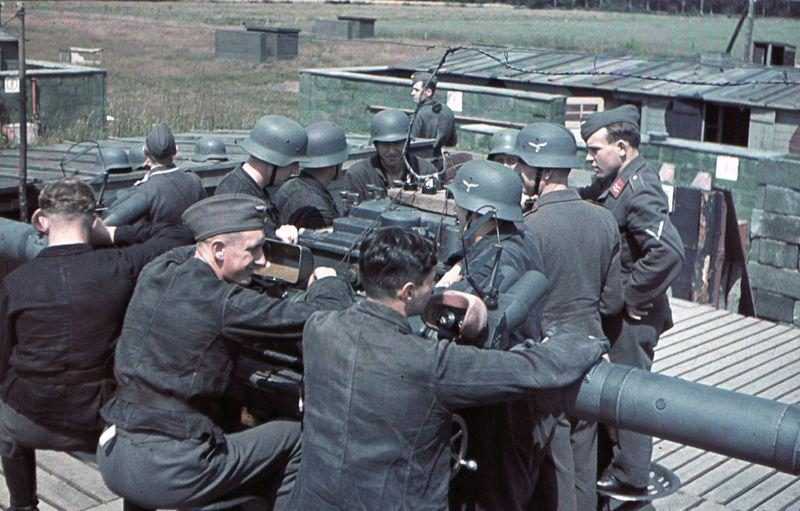
コマンドゲレーテは完全に全自動というわけではなく、5名〜の操作手による絶え間ない入力作業が必要だった。それぞれの役割が分担され、彼らがハンドルを回す動きがリアルタイムで計算機への「データ入力」となっていた。

測距手(2名): 上部に付いている横長のステレオ測距儀を覗き込み、左右の像を合わせることで目標までの「距離」を測り続ける。

方位角追尾手(1名): ファインダーを覗き、目標が左右にズレないようにハンドルを回して装置全体を旋回させる。

仰角追尾手(1名): 同じくファインダーを覗き、目標が上下にズレないようにハンドルを回してレンズの仰角を合わせ続ける。

計算手(1名): 弾種による初速の違いや、風向・風速などの外部環境データを手動でダイヤル入力。

彼らが「目標をファインダーの十字線の中心に捉え続ける(=絶えずハンドルを回し続ける)」ことで、そのハンドルの回転運動がギアを通じてアナログコンピューターに伝わり、未来の弾着点が弾き出されるという、まさに人と機械が一体となったシステムだった。


© Rakuten Group, Inc.
X
Design a Mobile Website
スマートフォン版を閲覧 | PC版を閲覧
Share by: