


PR

ryota333
ロボットの研究・開発を行っています。
Freepage List
ロボット製作日記
ROBOONE情報!!!
ロボカップ情報
キリ番をとった人たち
はじめ研究所さん
GOLDENWORKSさん
ゲームコーナー
帰って来ました!!!
ロボカップジュニア北九州市長杯!
ロボット動画!!
新北九州空港見学!!
週刊マイロボット!

週刊マイロボット創刊号
週刊マイロボット第2号
週刊マイロボット第3号
週刊マイロボット第4号
週刊マイロボット第5号
週刊マイロボット第6号
週刊マイロボット第7号
週刊マイロボット第8号
週刊マイロボット第9号
週刊マイロボット第10号
週刊マイロボット第11号
週刊マイロボット第12号
週刊マイロボット第13号
週刊マイロボット第14号
週刊マイロボット第15号
週刊マイロボット第16号
週刊マイロボット第17号
週刊マイロボット第18号
週刊マイロボット第19号
週刊マイロボット第20号
週刊マイロボット第21号
週刊マイロボット第22号

週刊マイロボット第23号
ロボット情報サイト1周年を迎えて
ロボカップジュニアジャパンオープン2006
人間型ロボット!!
ROBOT MUSEUM in NAGOYA
ねじこうば見学~浅井製作所~
Calendar
2010.11.26

カテゴリ: 二足歩行ロボット
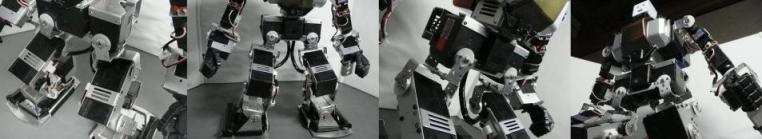
より大きい歩幅での歩行とカッコよさを追及するために、
わざとにピッチ軸間距離70mmにしました。
曲げ加工は、初めてポケットベンダーで行いましたが、
万力加工とは違い、これを使うとかなり楽で、自作フレームにしては
なかなか精度が出たのではないかと思います。
また、機能面でもオールメタル仕様にした事で
前とは比べ物にならないほど正確なモーション作成が可能になりました。


お気に入りの記事を「いいね!」で応援しよう

[二足歩行ロボット] カテゴリの最新記事
-
ロボットサークルロゴ完成! 2011.06.26 コメント(4)
-
週刊ロボゼロ12~15号組み立て 2011.05.31 コメント(2)
-
YOKAロボまつり20優勝&準優勝! 2011.05.22 コメント(4)


【毎日開催】
15記事にいいね!で1ポイント


Keyword Search
▼キーワード検索
Comments
© Rakuten Group, Inc.
